

インテリジェントロボットの応用が急速に広がる一方、ROS 2やAIの開発者はEtherCATやサーボ制御に必ずしも精通しておらず、自動化エンジニアもROS 2、MoveIt、AIアプリケーションに必ずしも詳しいとは限りません。システムインテグレーター(SI)やOEMメーカーにとって、「インテリジェントソフトウェア」と「産業用機械」の統合は長年の課題でした。
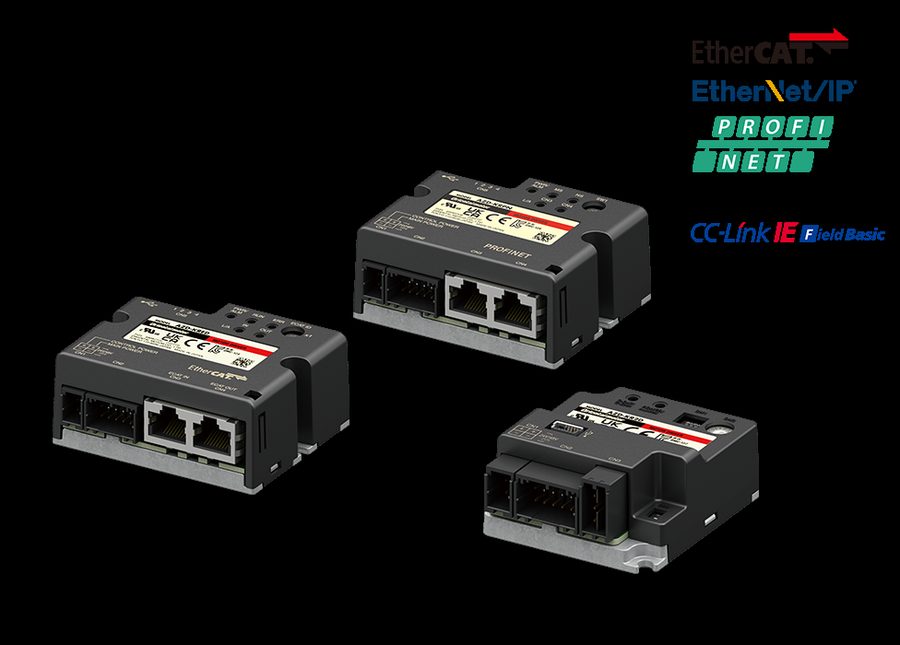
ICOP Technologyはこのたび、 ROS 2によるオリエンタルモーター製SCARAロボットの制御について、QEC EtherCAT MDevice プラットフォームを用いた検証を完了しました。MoveIt 2で生成した動作計画をros2_controlとmicro-ROSを介してQECに渡し、リアルタイムでEtherCAT CiA402の位置指令に変換します。オリエンタルモーターのAZ mini EtherCATドライバとSCARAロボットが、各軸を同期させて動作を実行します。また、MoveIt Task Constructor(MTC)を使用したピック&プレースのタスクフローも実装しました。この検証により、 実機への展開を見据えたROS 2 × EtherCATロボット制御・開発アーキテクチャを示し、二次開発やシステム統合に取り組むSI・OEMメーカー向けの技術的な参考例を提供します。
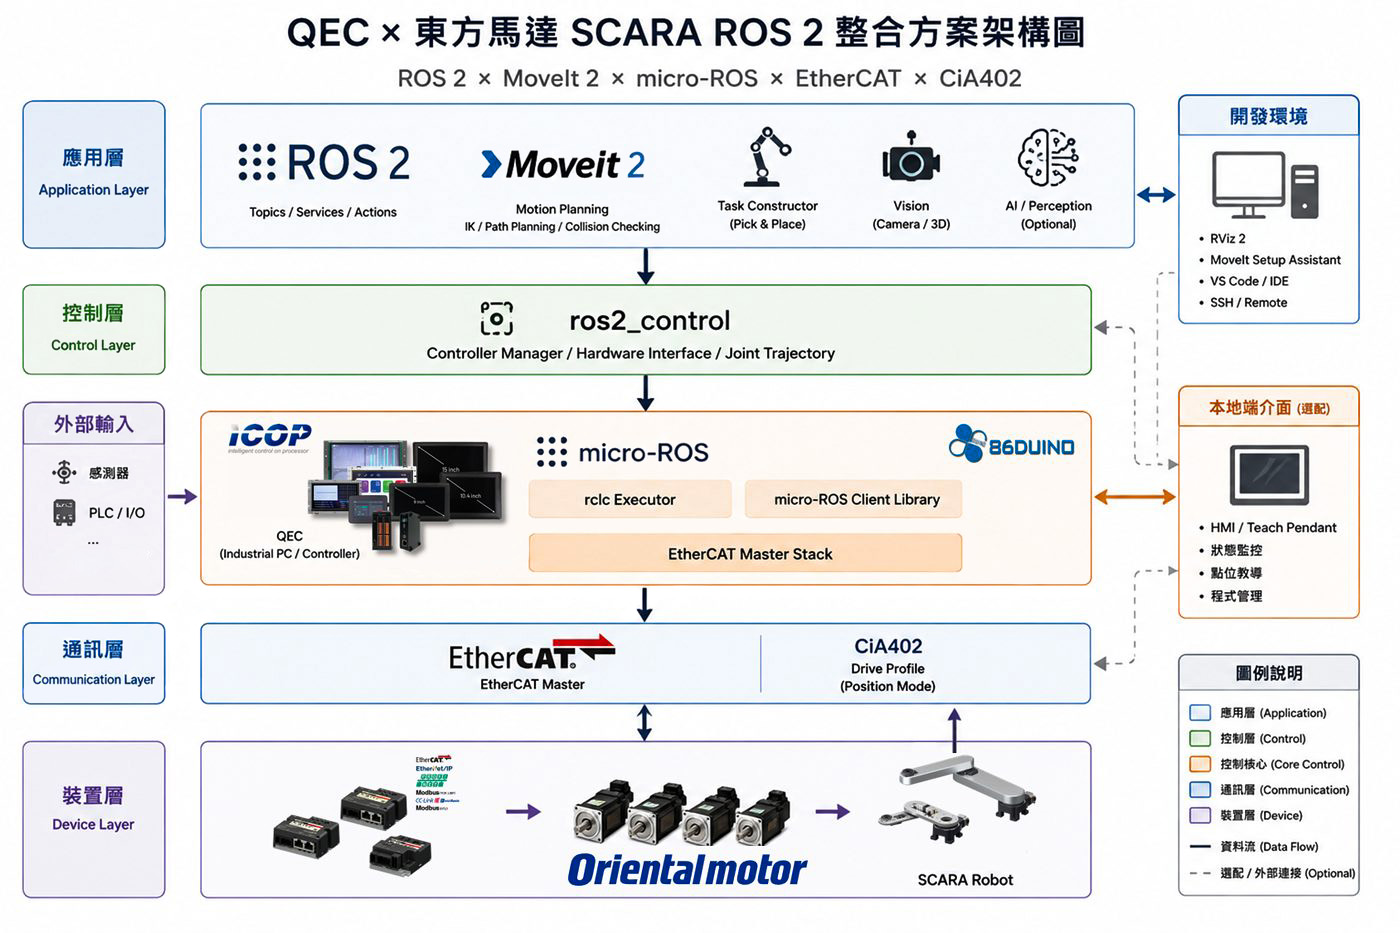
検証したシステムでは、QECがROS 2とEtherCATの間をつなぐリアルタイム制御の役割を担います。ホストPCは上位の動作計画、画像認識、AIによる判断を処理し、QECはリアルタイムEtherCAT制御と実機の動作を担当します。主な構成要素は次のとおりです。
逆運動学(IK)、ポイント間の経路計画、衝突判定、軌道シミュレーションを行い、MoveIt Task Constructorでピック&プレースのタスクフローを構築します。画像認識やAIアプリケーションとの連携も可能です。認識、判断、計画は主にホストPCのROS 2層で処理します。
QECは86Duinoのmicro-ROS環境を通じてros2_controlから軌道指令を受信し、リアルタイムでCiA402(位置モード)の指令に変換します。一定周期のEtherCAT通信により、多軸の同期動作を実行します。
既存のオリエンタルモーター製ドライバとSCARA機構をそのまま活用でき、ハードウェアの交換は不要です。制御系を拡張することで、ホスト側から軌道を制御し、パラメータにアクセスできます。
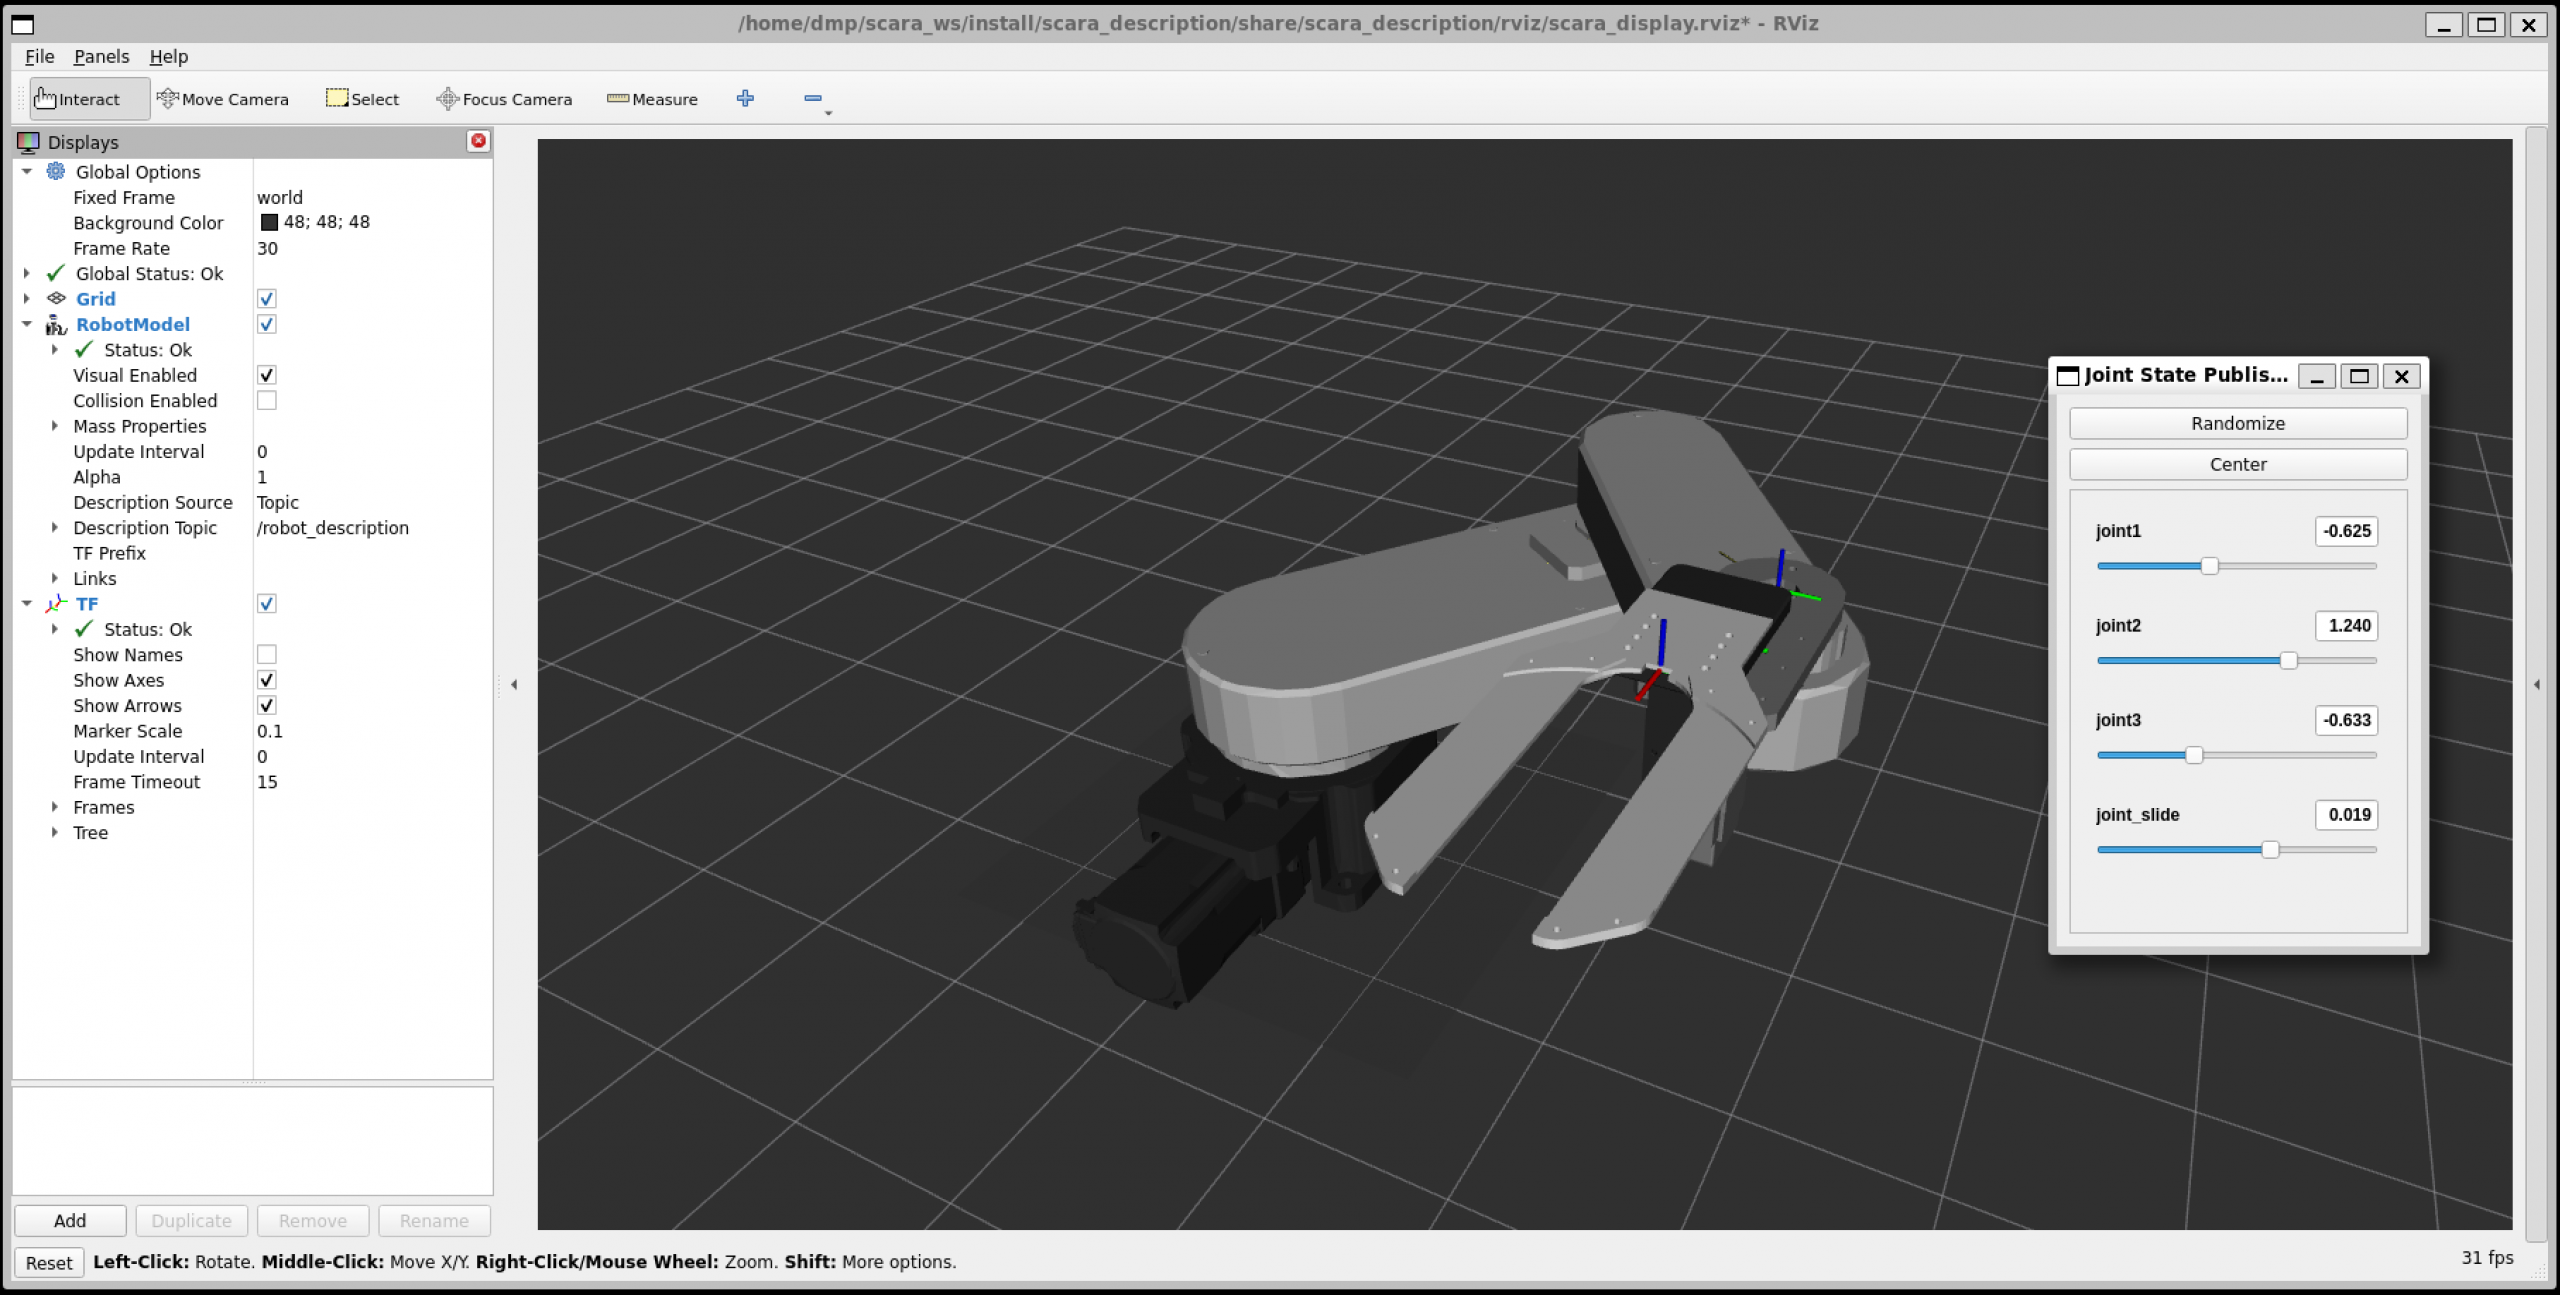
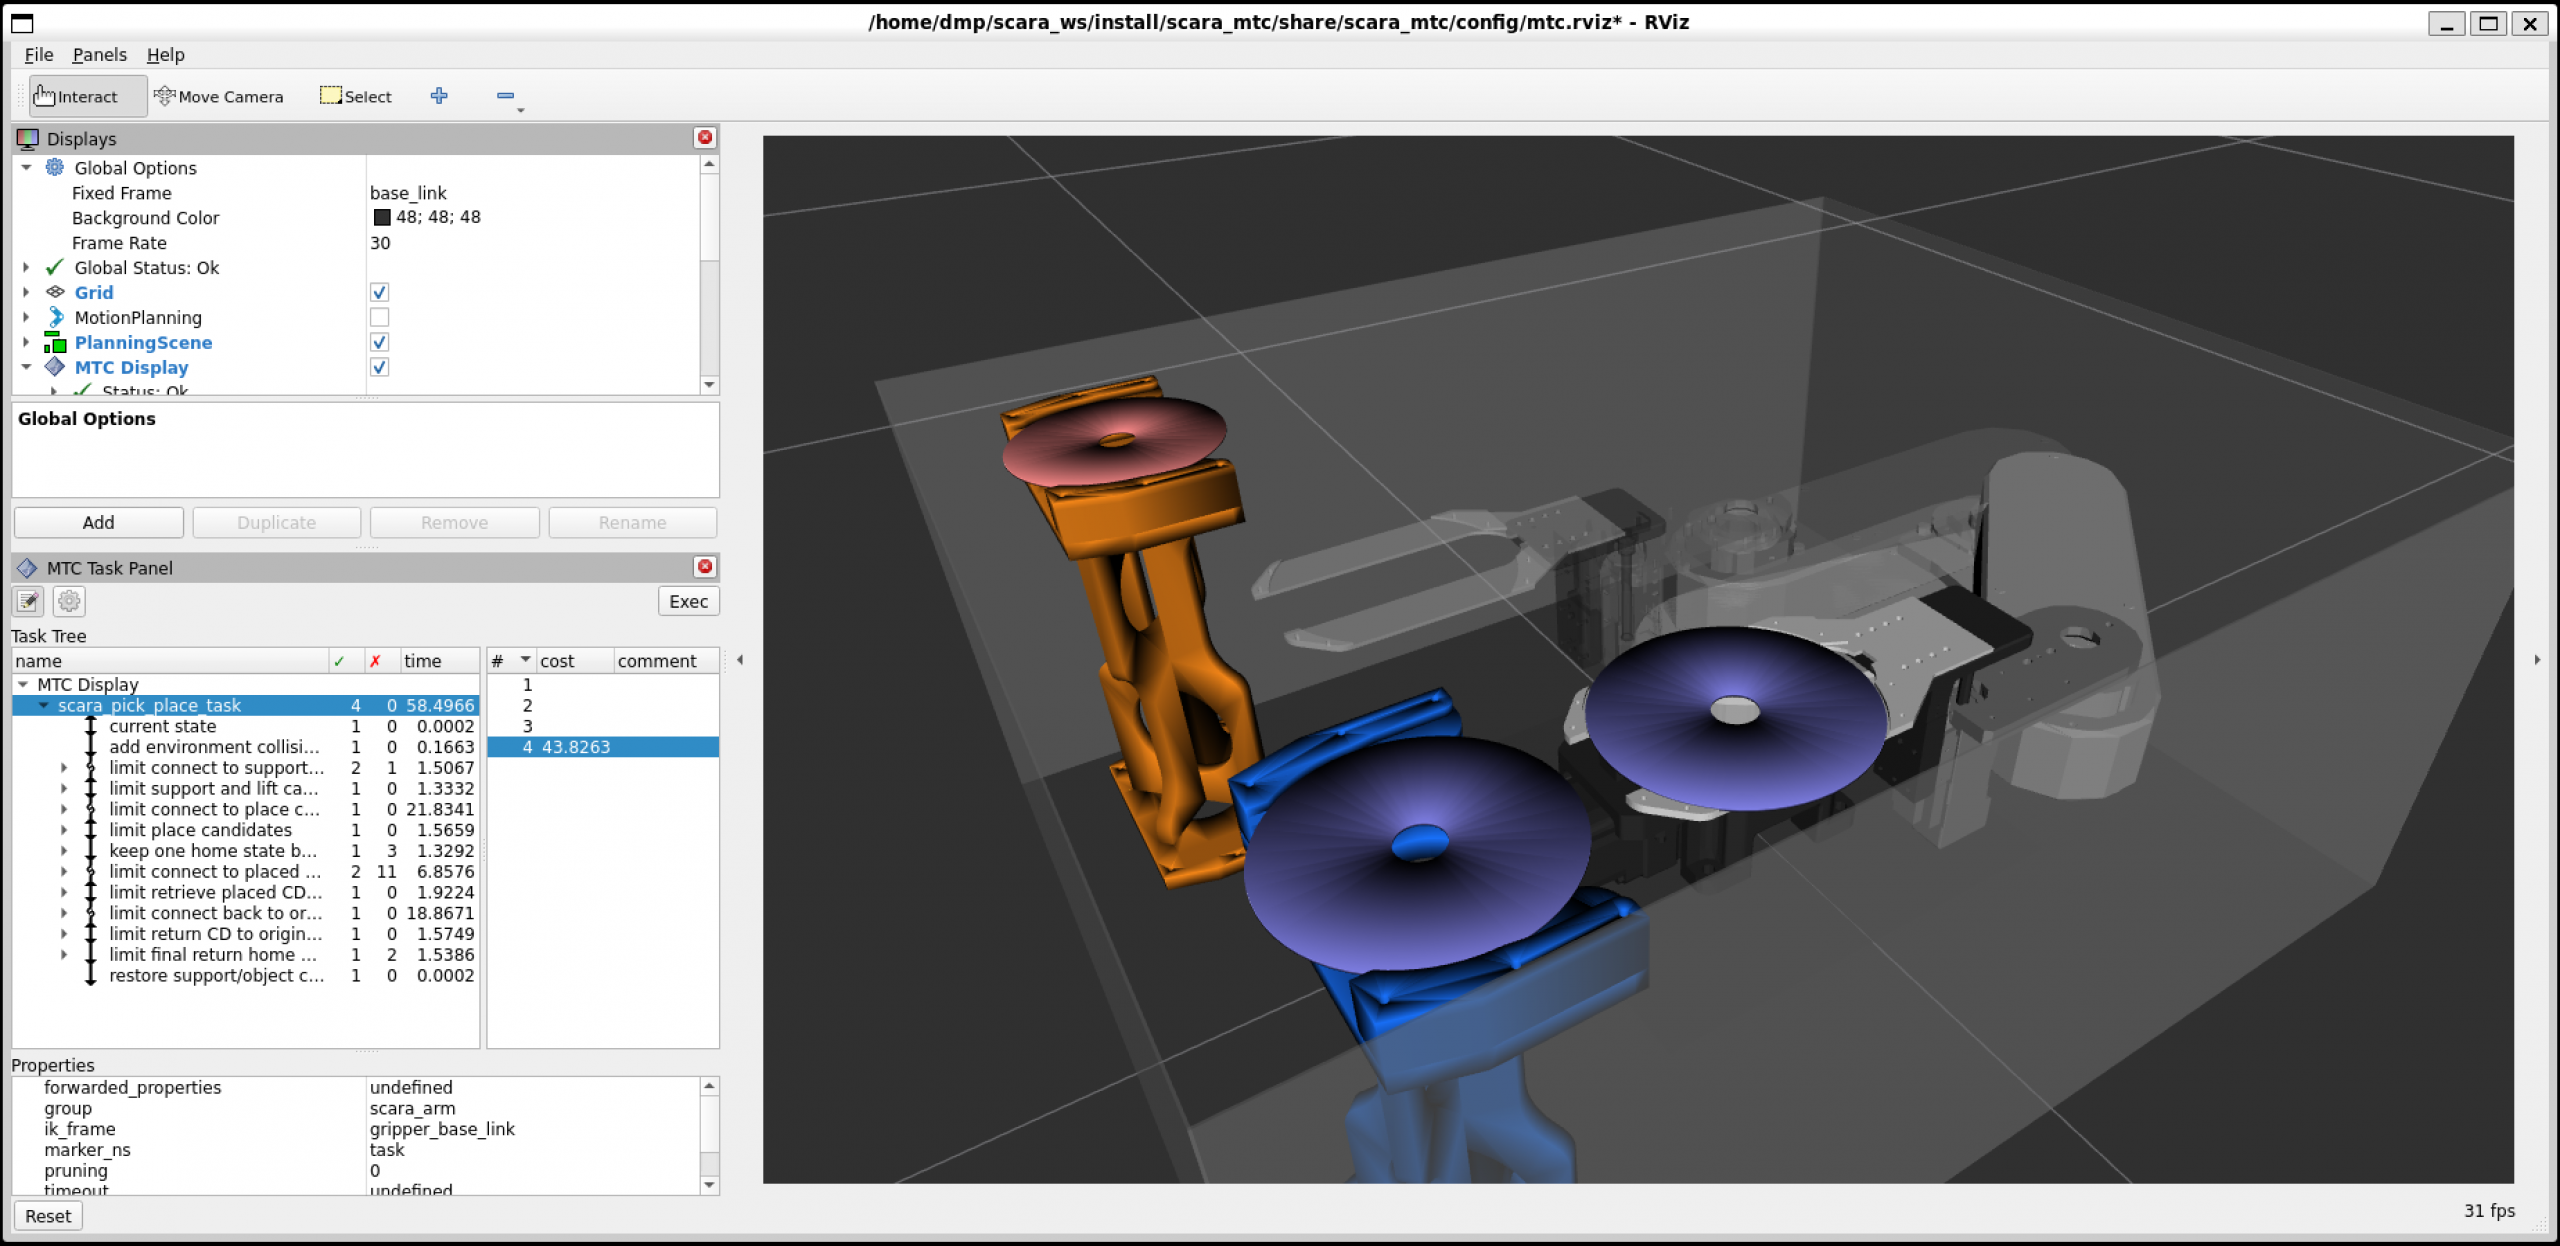
ソフトウェア面では、ICOPはROS 2 / MoveIt 2と 86Duino IDE (オープンソース、C/C++ベース)を組み合わせ、再利用可能なSCARA制御の開発フローを構築しています。
QECは指令を実行するだけの装置ではありません。 86Duinoソフトウェアと組み合わせることで、QEC上で 動作経路や動作シーケンスを編集できます。ROS 2で計画した軌道をQECにダウンロードすれば、ホストPCを常時接続することなくスタンドアロンで安定稼働できます。また、オペレーターはQEC上で動作シーケンスを調整、保存、再生できます。開発時の柔軟性と、実機導入に必要な安定性を両立します。
一般的なオープンソースIPCを用いる方法と比べ、86Duino / QECプラットフォームにはEtherCAT MDevice、CiA402モーション制御、産業用I/O、Modbus RTU/TCP、シリアル、CANなどの産業用インターフェースが統合されています。さらに、ArduinoスタイルのC/C++開発環境、各種ライブラリ、HMI設計機能を備えています。EtherCATスタック、サーボドライバ、センサ、PLC、シリアル機器などを個別に統合する手間を減らし、モーション制御、機器通信、アプリケーションロジックを一つの86Duino開発環境で構築できます。これにより、概念実証(PoC)から実機導入までの期間を短縮できます。
86Duinoプラットフォームの用途は教育や研究に限りません。小中型の装置、計測機器、自動化システム、組込み制御、ロボットアームのアプリケーションにも適用できます。このアーキテクチャは、 オリエンタルモーターのSCARAロボットとAZシリーズドライバ を導入済み、または導入を検討しており、モーション制御層とアプリケーション層を自社で管理したい装置メーカーやSIに特に適しています。
ICOPは、8月20日(木)12:00~12:15に台北南港展覧館2館1階で開催される新製品・新技術発表会にて、プロダクトマネージャーのAlan Taiが「QEC EtherCATスマート制御プラットフォーム:HMI、モーション制御、AI支援開発の統合」を紹介します。ICOPブースでは、QEC × オリエンタルモーターのSCARAソリューションも実機展示します。ぜひお立ち寄りください。
イベント情報: 新製品・新技術発表会
ICOPは今後もQEC EtherCATプラットフォームを基盤に、オリエンタルモーターのロボットアームやモーターソリューションとの技術統合を深めていきます。SCARA / OVRロボットの制御アーキテクチャに関する技術交流、ロボット用途向けEtherCATシステム設計の相談、案件ごとの検証や共同開発の協議を通じて、お客様の開発期間短縮と産業機器におけるロボット活用の拡大を支援します。
オリエンタルモーターは、ステッピングモーター、サーボシステム、ドライバ、ロボットソリューションなど、多様な自動化用途に向けた産業用モーション製品を提供しています。
詳細: オリエンタルモーター公式サイト
オリエンタルモーターのSCARAロボットを導入予定、または導入済みで、ROS 2 × EtherCATの制御アーキテクチャや開発フローについて詳しく知りたい方は、技術的なご相談や案件に関するお問い合わせをICOPまでお寄せください。
詳細情報やサンプルのご依頼は、 info@icop.com.twまでメールでお問い合わせいただくか、最寄りのICOP拠点、または各国の正規販売代理店にご連絡ください。